Jiaqi Zheng(郑嘉祺)Hi, I'm Jiaqi Zheng, a second-year undergraduate student at Peking University. I am currently majoring in Artificial Intelligence at Yuanpei College Tong Class. I am very honored to be currently supervised by Prof. Yadong Mu from the Wang Xuan Computer Research Institute of Peking University and Prof. Muhan Zhang from Institute of Artificial Intelligence at Peking University. My current research interests are embodied AI, humanoid control and continual learning. Email: 2400017701 [at] stu.pku.edu.cn / jiaqizheng816 [at] gmail.com |
|
News
|
ResearchI'm interested in computer vision and embodied AI task planning. * Equal contribution. |
|
UniETP: Unifying Environments for Generalizable Embodied Task PlanningPeiran Xu*, Jiaqi Zheng*, Ziyou Wang, Yadong Mu arXiv, 2026 arxiv / code  / We propose UniETP, a unified interface that integrates four common simulators (AI2-THOR, VirtualHome, Habitat, and BEHAVIOR) into a consistent observation and action space, and automatically constructs a diverse, multi-difficulty dataset to support scalable training and evaluation of generalizable embodied task planning. |
|
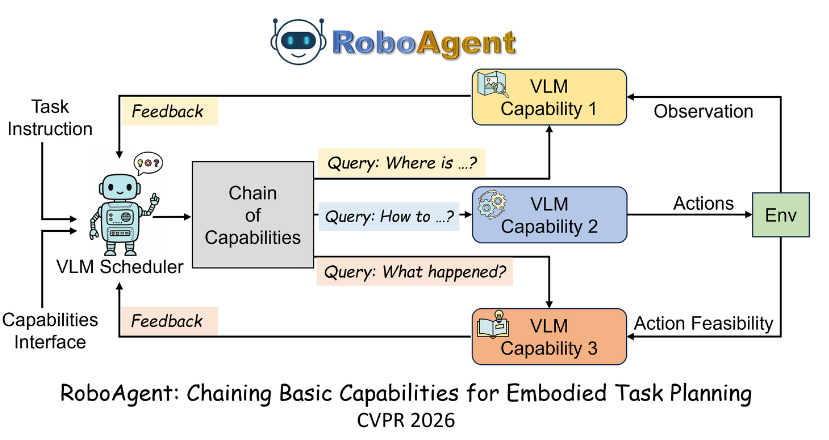
RoboAgent: Chaining Basic Capabilities for Embodied Task PlanningPeiran Xu, Jiaqi Zheng, Yadong Mu IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR 2026), 2026 arxiv / code  / We propose RoboAgent, a capability-driven embodied planning pipeline in which a single vision-language model schedules and invokes sub-capabilities that each maintain their own context, decomposing complex long-horizon planning into a sequence of basic vision-language problems for more transparent and controllable reasoning. |
Education |
|
Peking University |
Experiences |
|
Mμ Lab |
|
Machine Intelligence Lab |
Selected Awards
|
Visitor Map
This map shows visitor locations from around the world. |
|
Design and source code from Jon Barron's website |